主题
用 pride 查看、试验和操作机器人
pride 面向现有双臂平台与傲博 iS7 单臂平台。日常操作在浏览器工作台完成:先看机器人与实验台的模型,再检查目标能否到达,按需要运行物理任务。运行记录可以导出,在 Rerun 中沿时间轴回看。
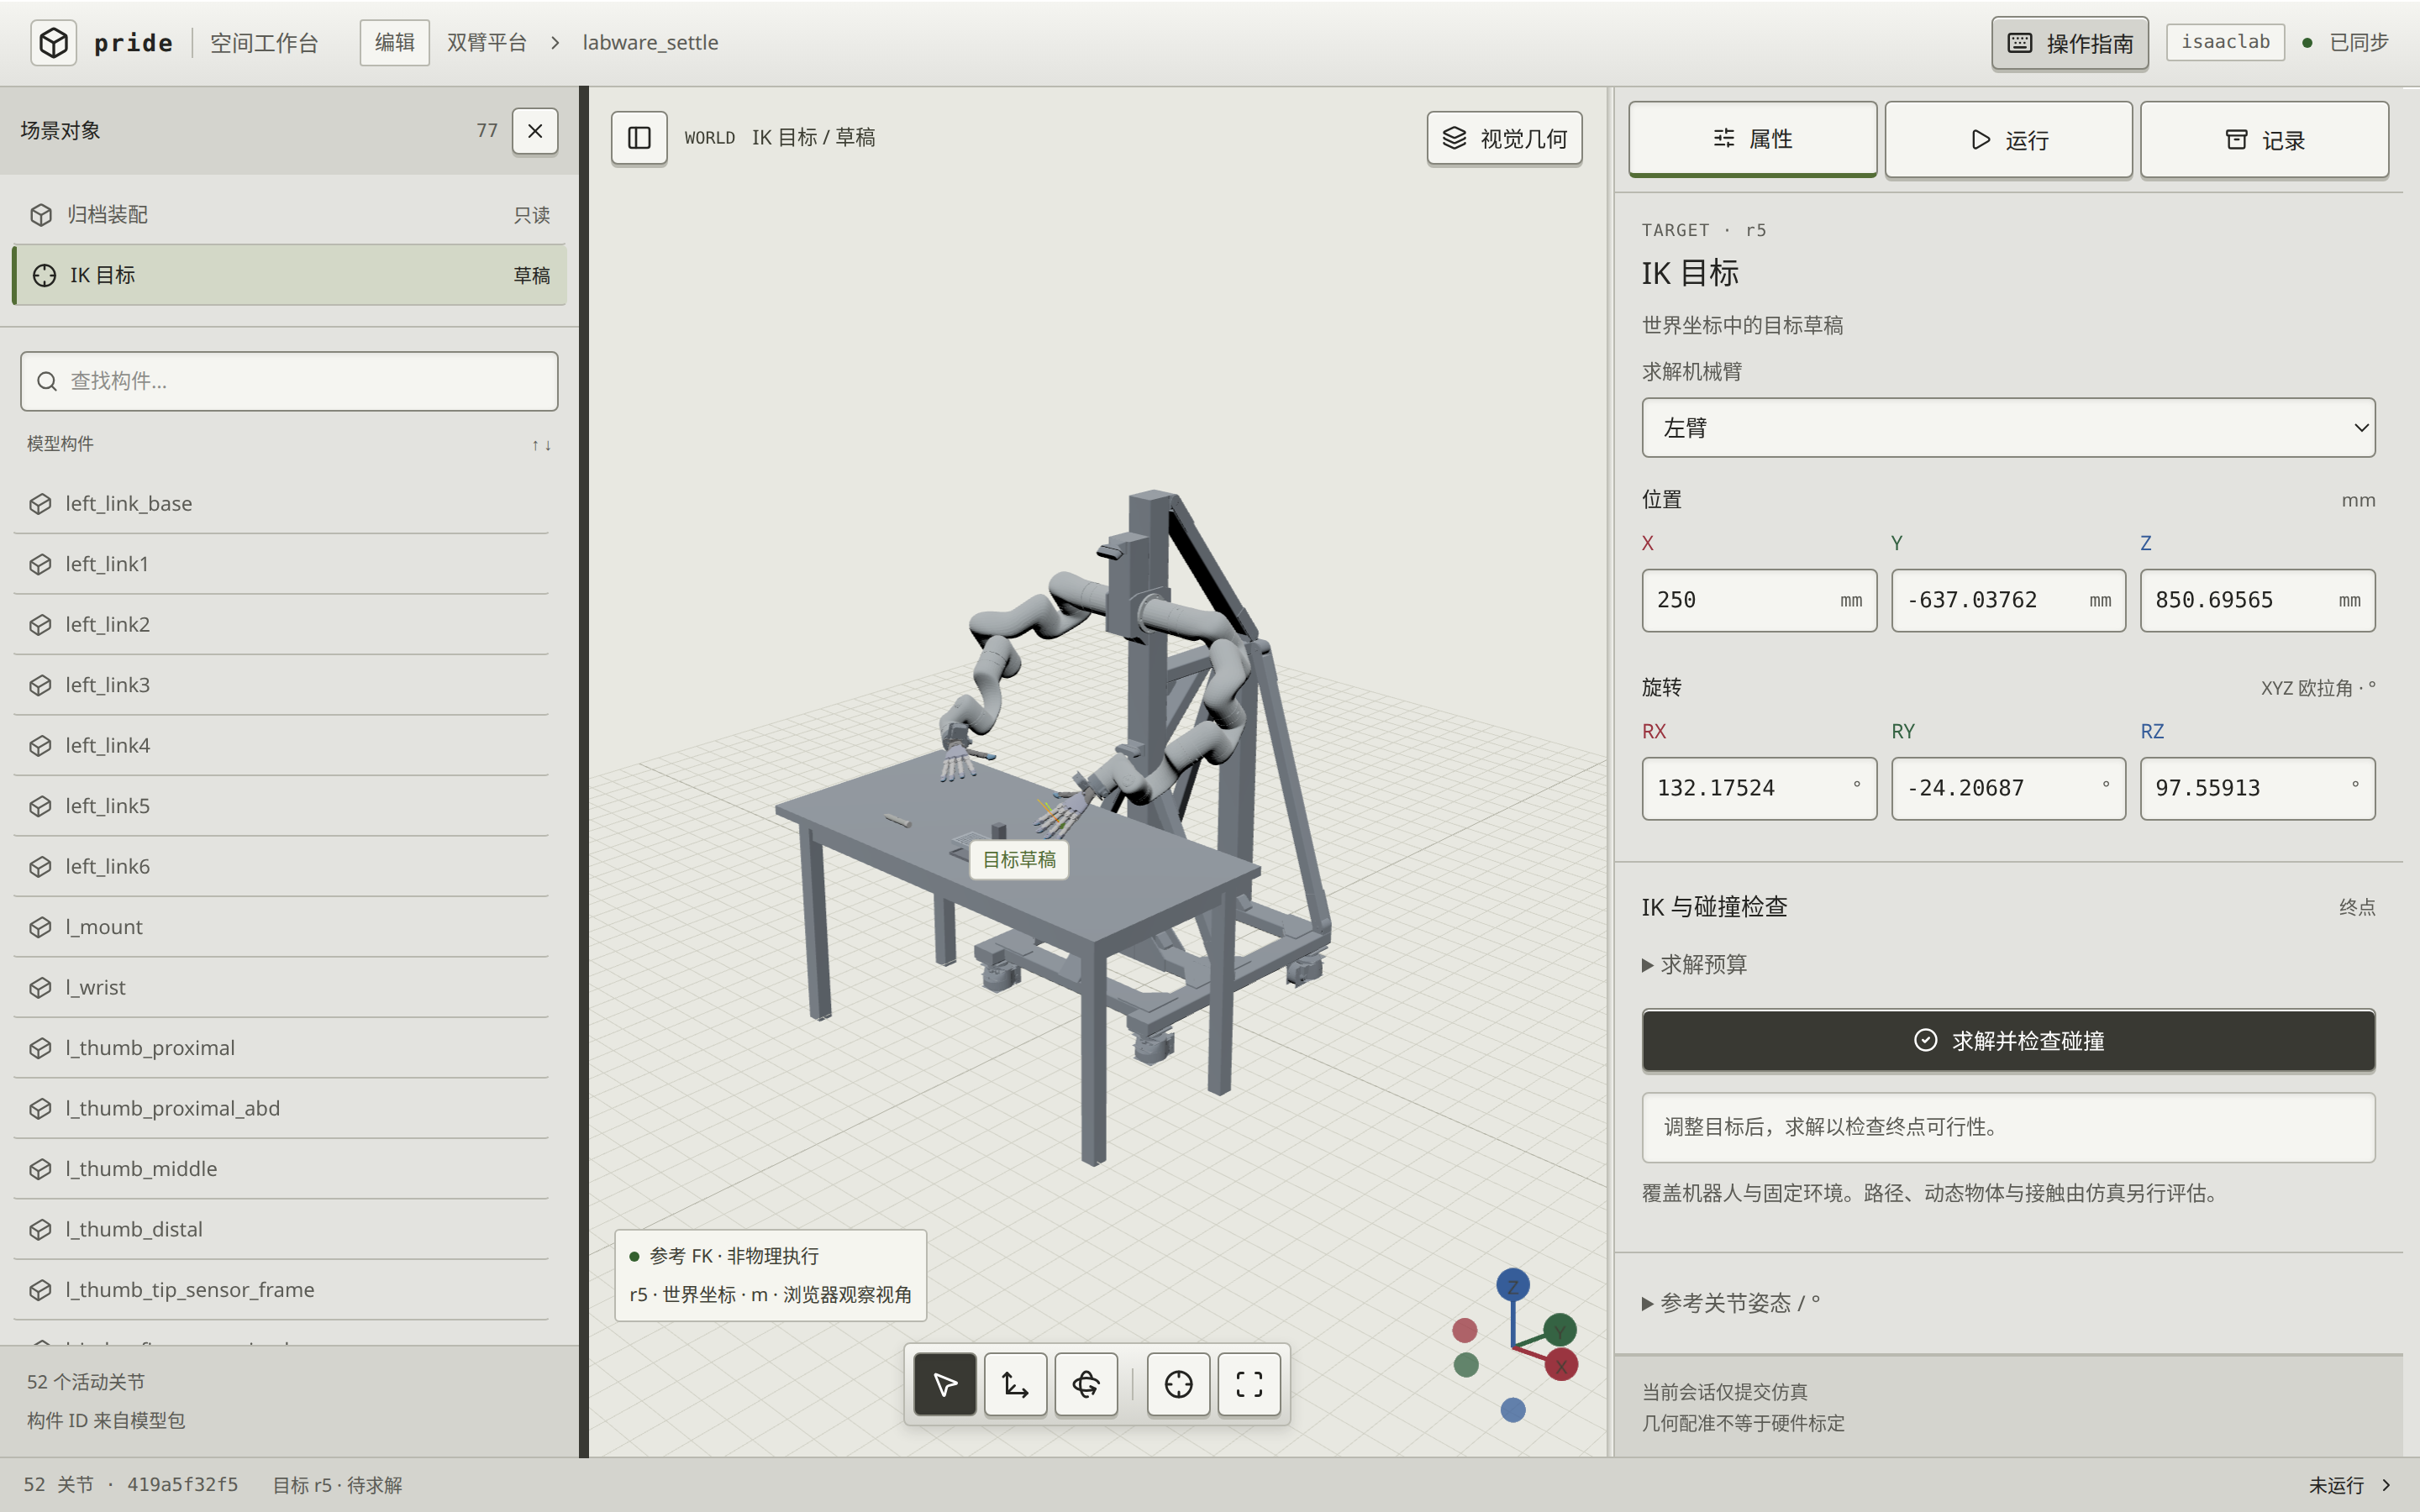
点击截图可查看原尺寸。
图中左侧选择对象,中间查看模型,右侧设置目标。它是 2026-11-15 的真实截图,当前处于目标编辑状态;三维模型不是现场视频。
第一次使用
首次只看模型,到第二篇的“确认模型已经打开”即可。运行物理任务再准备对应物理环境;不需要为了看模型先连接真实设备。
已经知道自己要做什么
| 你的目标 | 进入这里 | 可以得到什么 |
|---|---|---|
| 查看 iS7 裸臂或带手模型 | 切换到单臂 | 单臂模型、目标求解与有限仿真 |
| 比较不同安装位置 | 比较布局 | 同一批目标下的覆盖对照报告 |
| 运行自动抓放 | 物理任务 | 轨迹、接触测量与任务判定 |
| 用相机估计物体位置 | 视觉任务 | RGB-D、观测事件与视觉抓放记录 |
| 查看真实设备反馈 | 只读观察 | 关节读数、模式和有限采集记录 |
| 手动移动真实单臂 | 现场准备 | 确认前提后进入人工点动流程 |
读结果时先区分三件事
准备完成表示配置和模型已就绪;物理有效表示本次记录满足物理检查;任务成功表示指定任务的成功判据满足。它们不能互相代替。静态求解找到无碰撞终点,也不等于运动路径已经验证。
遇到这些状态时,可查如何理解结果。具体功能已验证到什么程度,见当前能力与证据。
如何使用这份文档
“开始使用”按顺序读;“操作指南”按任务选一篇。技术参考解释配置和接口,原理说明解释行为与限制,需要时再查。CLI 的主要用途和示例从 --help 查询,网站不维护参数大全。
文中的 designs/、tasks/、runs/ 等路径均相对仓库根目录。记录与证据路径用于定位你本地的产物,文档站不打包运行记录或设备数据。