主题
第一次使用工作台
本篇带你打开双臂模型、设置一个目标,并在物理环境就绪后提交一次有限仿真。完成后,你会知道目标编辑、实际运动和归档结果分别在哪里看。
前提:已完成安装与准备中的基础环境和网页构建。仅浏览模型不初始化物理引擎;提交仿真需要额外准备 Isaac Lab。
日常操作
在仓库根目录启动:
sh
uv run pride view保持终端运行,在浏览器打开它打印的地址。默认加载双臂平台和实验台;这条命令不连接真实控制柜。
确认模型已经打开
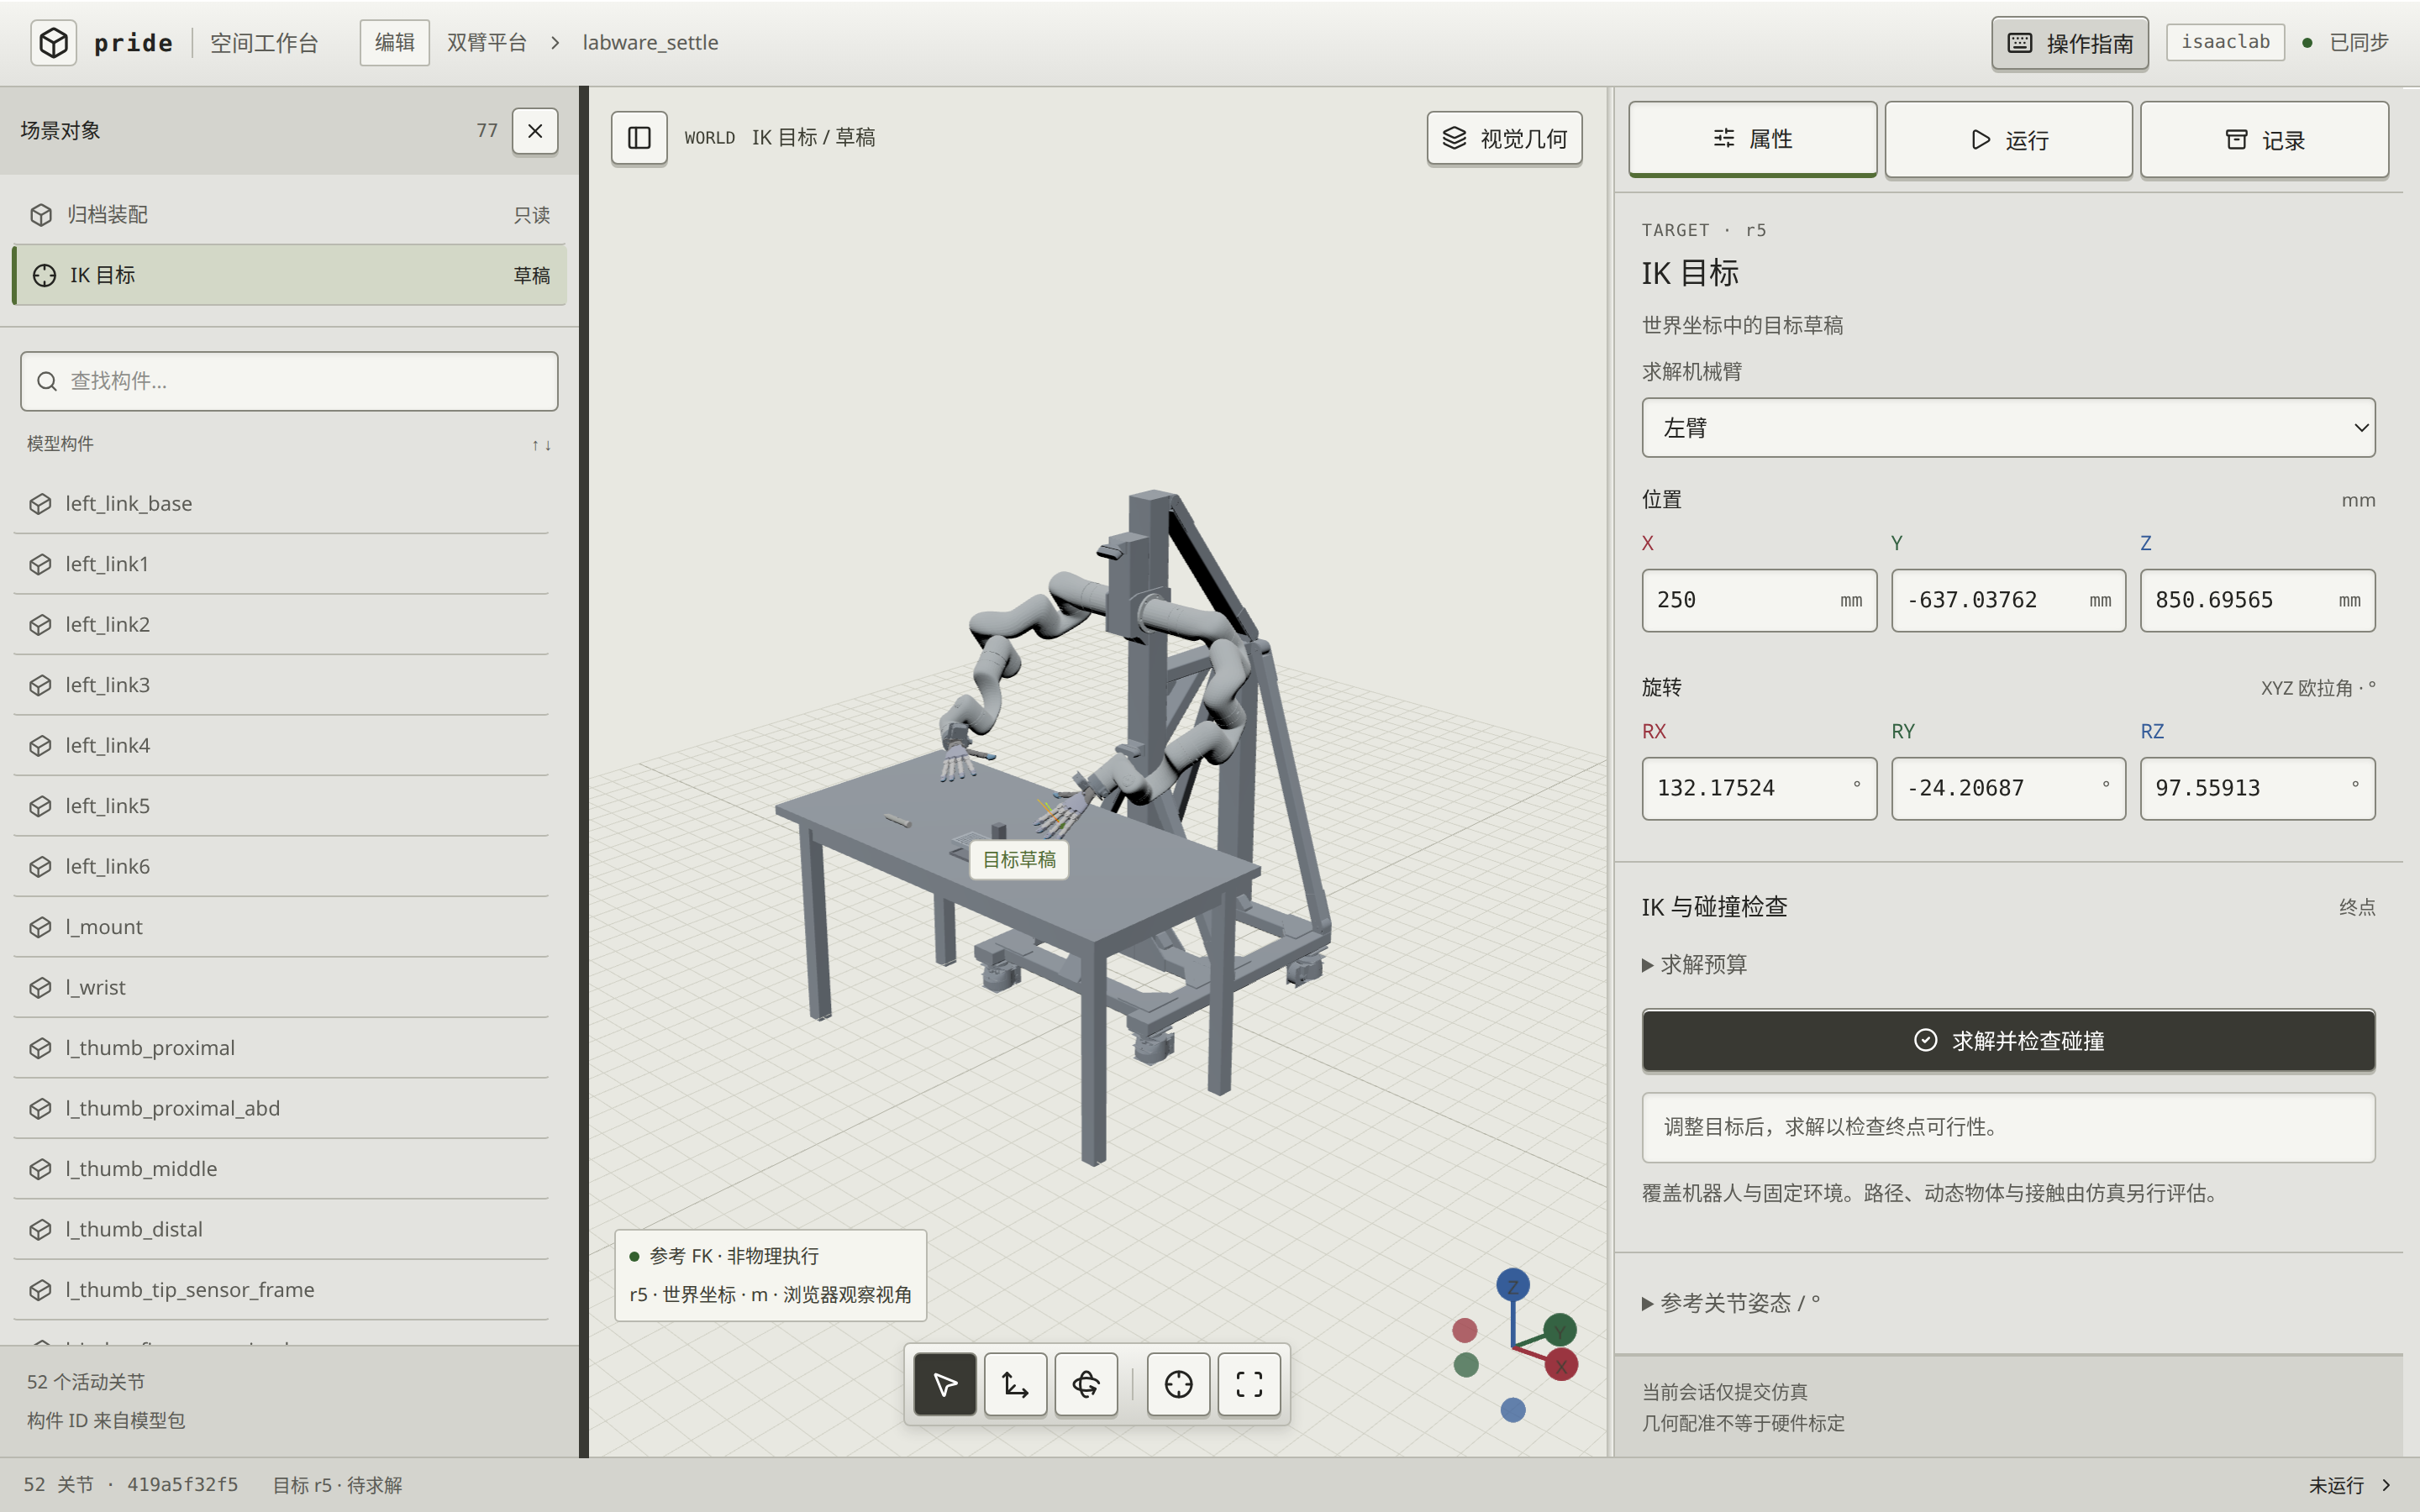
点击截图可查看原尺寸。
这张截图摄于 2026-11-15,展示“属性”面板。界面中有三个主要区域:
| 区域 | 用来做什么 | 第一次可以尝试 |
|---|---|---|
| 左侧“场景对象” | 选择归档模型构件或 IK 目标 | 点击一个机械臂构件,观察中间的选中轮廓 |
| 中间三维场景 | 看整体安装关系、调整观察视角 | 点击场景后按 Shift+F 查看整个装配 |
| 右侧“属性 / 运行 / 记录” | 编辑目标、提交任务、导出记录 | 切换面板,认识各阶段的位置 |
看到完整机器人和桌体、右上角显示“已同步”,即可继续。左下角的“参考 FK · 非物理执行”说明当前姿态是按关节角计算的参考姿态,尚未进行物理运动。
如果左栏被收起,用场景左上方的展开按钮恢复;点击右上角“操作指南”可查看快捷键。调整浏览器观察视角不会改变机器人的目标或安装位置。
设置目标并求解
- 在左侧选择“IK 目标”,切到右侧“属性”。IK 是根据末端的位置与朝向,反求机械臂关节姿态。
- 第一次可以保留当前目标。之后再修改位置与旋转;网页显示位置单位 mm、旋转单位 °。单击构件会显示只读属性,需重新选择 IK 目标才能编辑。
- 点击“求解并检查碰撞”。等待结果,不要在求解期间继续修改目标。
- 查看按钮下方的结果。“找到无碰撞终点”表示该姿态通过当前静态检查;“当前预算未找到解”表示这次搜索没有找到可接受解,可以调整目标或求解预算。
此时还没有执行运动。检查覆盖机器人和固定环境的终点碰撞,路径、动态物体与接触需要通过物理任务另行评估。
提交一次有限仿真
先准备Isaac Lab 环境。回到右侧“运行”,设置“最大物理步数”和“墙钟预算”,保留界面的有限默认值也可以。只有当前目标求解可行后,普通关节目标模式才能“提交仿真”。
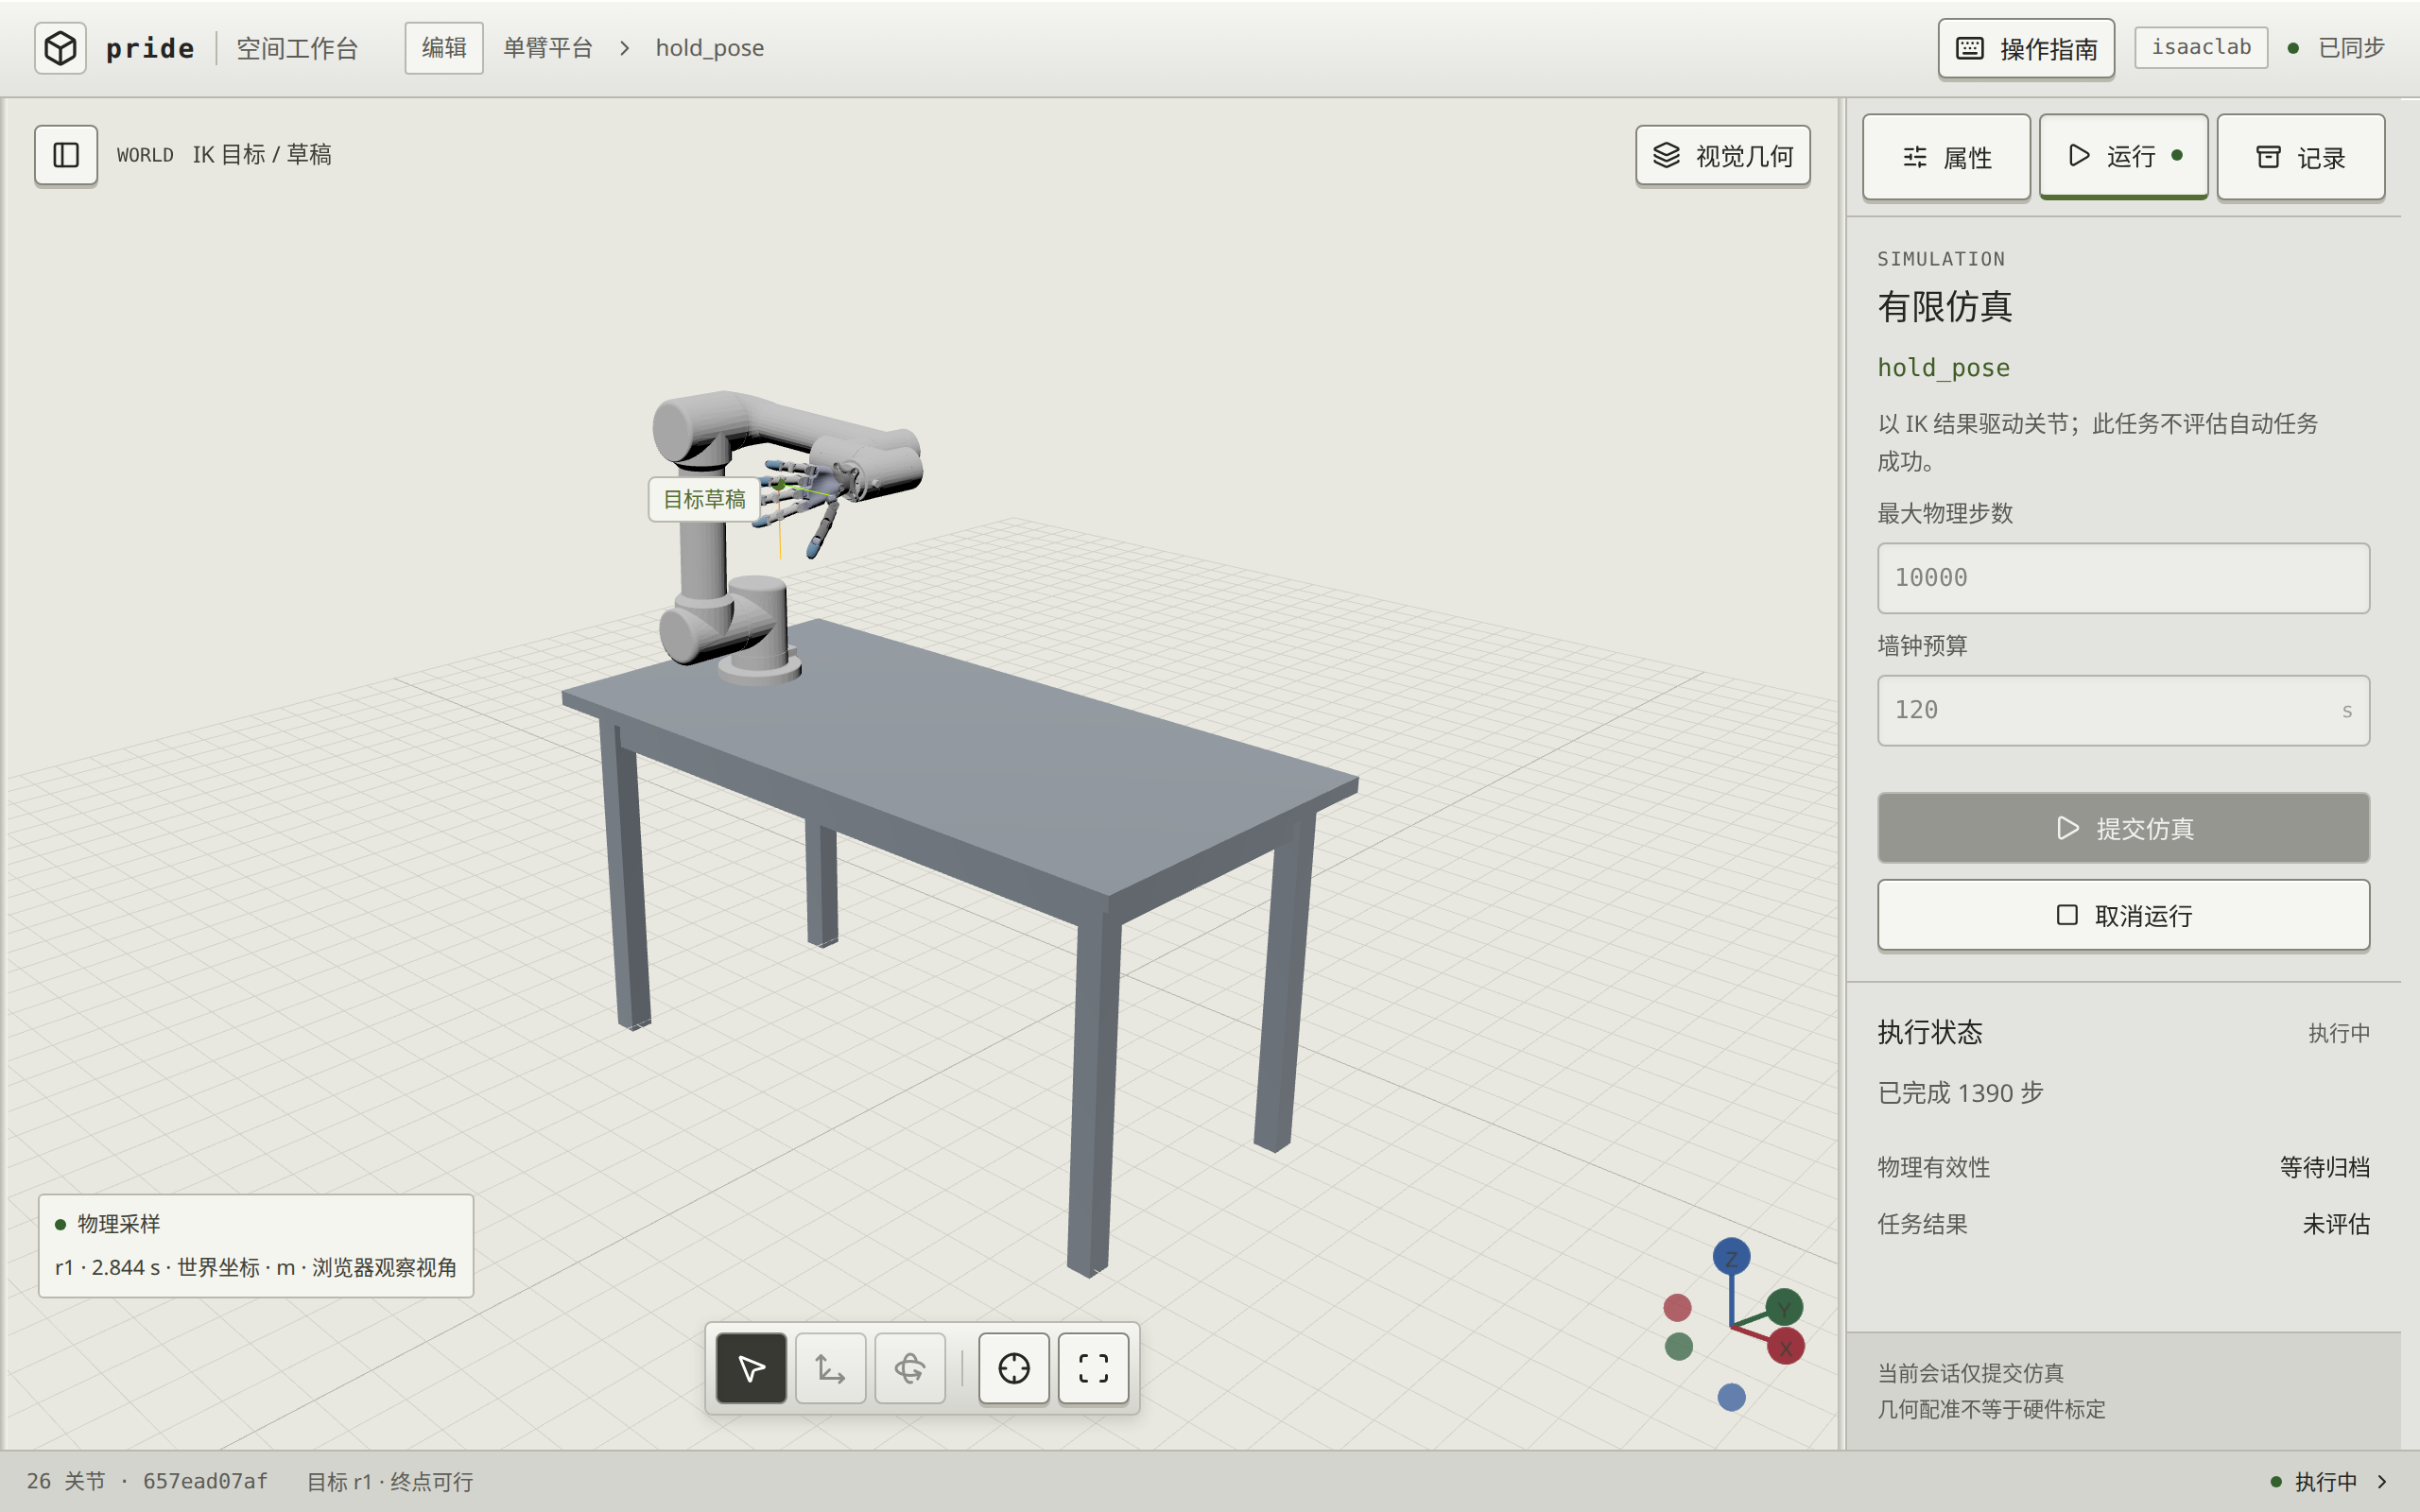
这是 2026-11-15 的 iS7 带左手运行截图,用来说明双臂与单臂共用的运行面板;模型与任务名称会随会话变化。画面中已经完成 1390 步,左下角变为“物理采样”。“等待归档”和“未评估”是当时的状态,不是任务失败。
运行时仍可调整观察视角。要提前结束,点击“取消运行”,等待执行端确认和归档完成。不要把“取消请求已发送”当成已经停下,也不要立即关掉启动终端。
结束后分别查看执行状态、物理有效性和任务结果。普通关节目标仿真不评估自动抓放成功,任务结果显示“未评估”是正常的。再次提交普通目标前需要重新求解。
找到并回看记录
- 等待运行结束和归档完成,打开右侧“记录”。
- 点击“导出 Rerun 记录”,等待导出后下载;“运行来源”显示本次记录路径。
- 用 Rerun 打开导出的
.rrd,查看模型与时间轴。具体画面和读法见回看运行记录。
网页“记录”面板显示当前会话最近一次运行。完整历史保存在归档中,不需要反复启动仿真才能查看。
常见卡点
| 现象 | 先检查什么 |
|---|---|
| 网页打不开或没有客户端 | 启动终端是否报错;是否已构建工作台;地址和端口是否与终端一致 |
| 场景持续等待模型 | Git LFS 资产是否取得、后端是否正常启动;先看终端错误,不反复提交任务 |
| 目标字段不能编辑 | 是否选中了 IK 目标;是否正在运行或断线;自动抓放模式本身不提供目标编辑 |
| 提交按钮不可用 | 当前目标是否求解成功、输入是否有效;已提交的求解需要重新求解 |
| 暂无可导出的记录 | 是否完成一次有限运行并等待归档;只打开模型不会产生物理记录 |
想让程序自动抓取方块,改用物理任务与抓放中的入口。自动抓放按任务配置运行,无需先执行本篇的网页 IK 步骤。
截图来源
本页与首页使用仓库已有的真实截图,未重新运行物理任务,也未修改画面内容:
- 全貌:
artifacts/workbench/modern-web/screenshots/editing-final-1440.png,2026-11-15 的编辑页浏览器检查。 - 运行:
artifacts/single-arm-runtime-20261115/running-fixed.png,同日单臂运行记录。 - 回放图见 Rerun 指南,原图为同目录的
rerun-playback.png。
截图是界面说明,不能单独证明当前版本的物理或硬件能力。能力结论见项目状态。