主题
回看运行记录
运行结束后,用 Rerun 检查机器人姿态、关节变化和任务事件。回放读取已保存的数据,不重新运行仿真,也不会改变任务判定。
找到本次记录
网页运行结束并归档后,在“记录”面板查看“运行来源”;命令行任务则使用终端打印的 run 目录。先确认记录已完成,保留整个目录及归档模型。
网页可直接点击“导出 Rerun 记录”并下载。只有浏览模型、还未执行有限任务时,不会产生可导出的物理记录。
记录与导出
将下面的占位路径替换为本次真实目录:
sh
uv run pride rerun runs/<run-id> --open默认输出到 artifacts/rerun/,同时生成 .rrd 和完整性 .json。--open 打开原生 Rerun 查看器;只需要导出时去掉它。重复导出不会覆盖既有文件,可以用 --output 指定新的文件名。
失败的物理任务也可以有完整记录;任务失败与记录不完整是两回事。失败 ROS 会话的诊断读取需要显式选择 --diagnostic,不会因此改判为通过。
认识回放画面
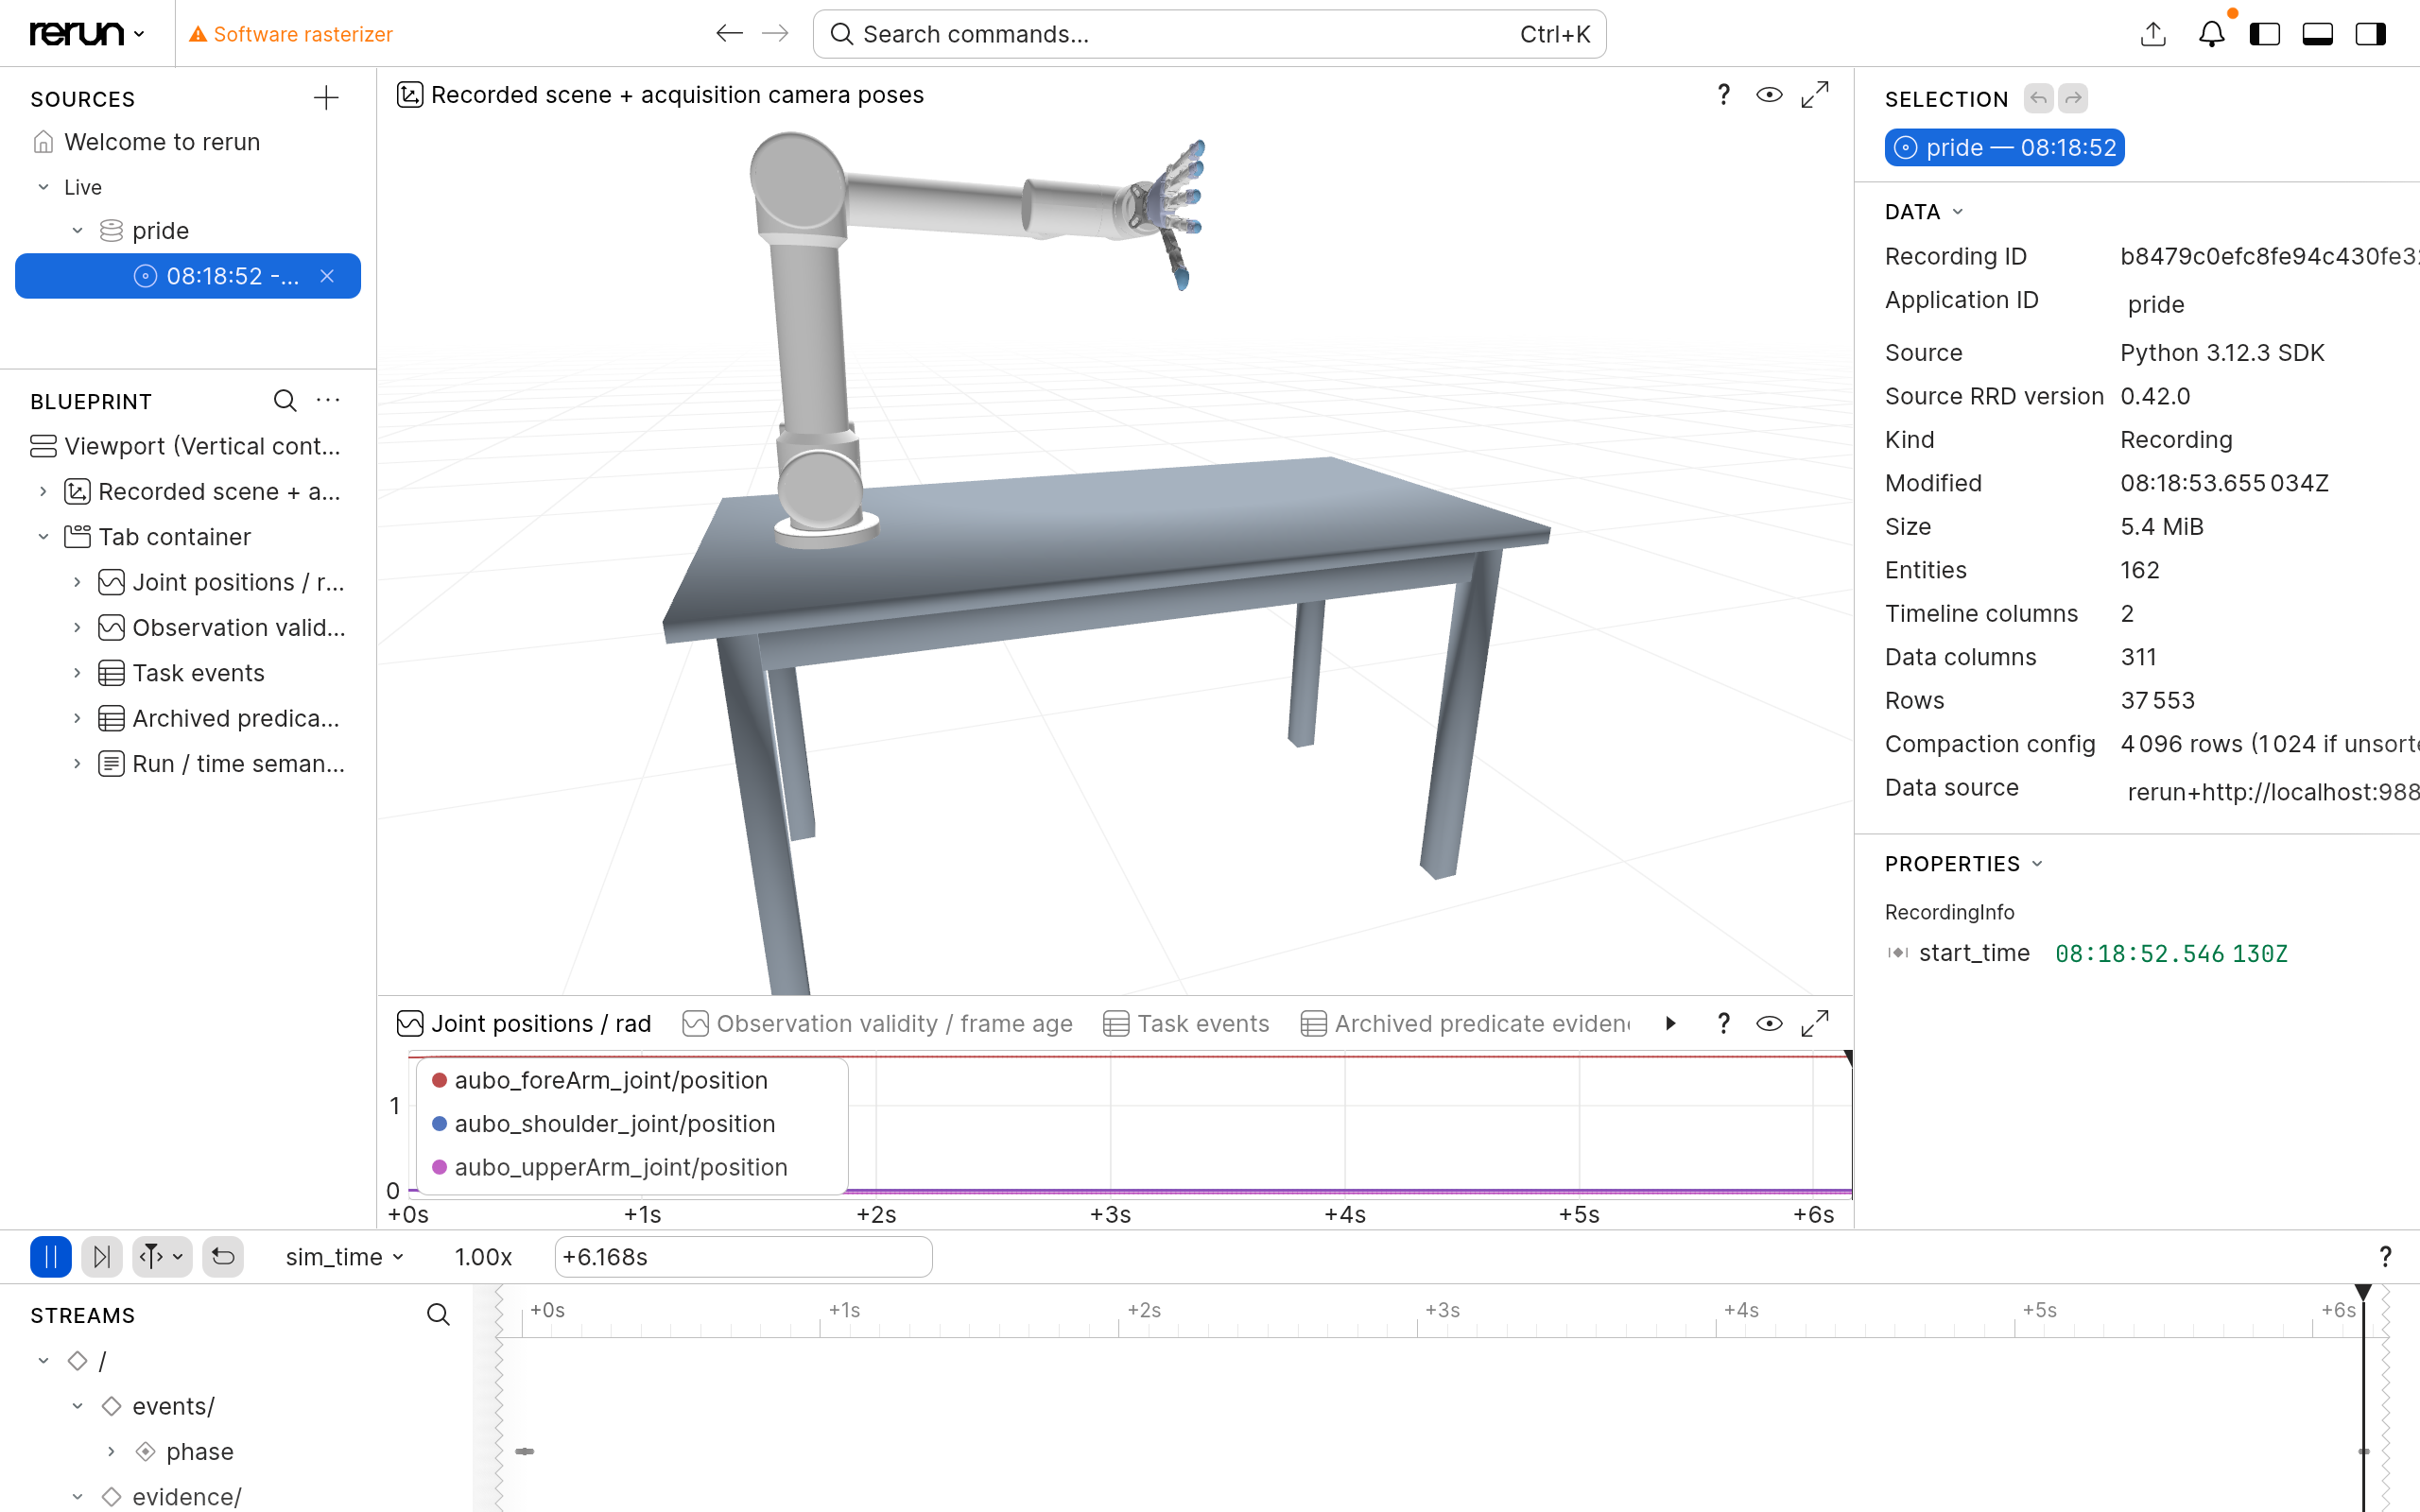
点击截图可查看原尺寸。
2026-11-15 的单臂有限运行回放截图,来源为 artifacts/single-arm-runtime-20261115/rerun-playback.png。本例没有相机图像,也不评估自动抓放成功。
- 在三维视图确认打开的是本次模型。
- 使用底部播放、暂停和时间轴,找到感兴趣的时刻;拖动只改变查看时间。
- 查看关节曲线和
Task events(任务事件),将运动与发生的阶段对应起来。 - 有任务判据时查看
Archived predicate evidence,区分当时的证据与最终结论。
带相机的记录怎样看
默认 sim_time 表示实际执行时间:相机图像在送达后才出现。切到 capture_time 可以检查采集时图像、点云和机械臂的位置关系。
图像仍然显示,不代表观测仍然有效;同时看观测状态与帧龄。尚未送达的图像不能算成控制器当时已知的信息。记录没有相机时,不会凭空出现相机视图。
无法打开或导出时
先看错误是否指出未完成记录、缺失文件、模型或哈希不一致。不要单独搬走一个轨迹文件、删除原目录中的清单或修改归档来绕过检查。若输出已经存在,选择新路径。
需要核对时间戳、文件格式、哈希和设备反馈含义时,查记录参考。